Virtual LAB Catalogue d'Outils
ROBOT DE TÉLÉPRÉSENCE
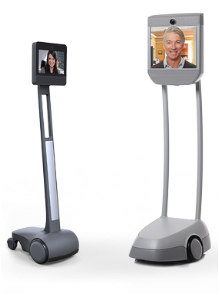
Système de visioconférence mobile utile pour un enseignant à distance ou des étudiants empêchés
Le robot, système de visioconférence mobile, permet à un étudiant empêché d’avoir accès aux cours et à ses pairs, mais aussi à un enseignant de faire cours à distance en se déplaçant entre les étudiants. Il s’agit d’un écran posé sur pied motorisé, avec micros, haut-parleurs et caméras. L’écran peut afficher la webcam de l’usager distant et partager un fichier. Le pied motorisé, commandé à distance, déplace le robot (vitesse marche lente). Le robot retransmet ce qui est capté sur place.
https://telepresence.awabot.com/
Teaser et éléments de formation
Autres ressources de formation


• Nécessité de création d'un compte étudiant : Oui
• Nécessité de création d'un compte enseignant : Non
• Nécessité d'installation d'une application / d'un logiciel : Oui
• Nécessité de réseau lors de l’utilisation : Oui
• Affiche une conformité RGPD : Oui
INFORMATIONS FINANCIÈRES :
Le robot coûte environ 8 000 euros, application et logiciel de gestion du parc compris.
Ordinateur personnel de la personne à distance
ACCESSIBILITÉ :
Utilisable par les personnes ayant un handicap
ÉLÉMENTS D'INFORMATION SUR L'IMPACT ENVIRONNEMENTAL :
Date de l'évaluation de l'outil : Le robot testé est de marque Awabot, modèle Beam.
Fiche rédigée par Marion Barthes et Julie Bordet, Institut Agro Dijon, le 9 juin 2023
Pays d'origine de l'outil : France
FIABILITÉ TECHNIQUE :
Dans des contextes d’isolement (étudiant absent pour longue durée, étudiant étranger, alternant loin de l’école, étudiants qui travaillent), il permet d’assurer la continuité pédagogique et de maintenir le lien entre les élèves empêchés et leurs professeurs et les autres étudiants.
Le robot permet à l’étudiant à distance d’assister aux cours dans presque toutes ses modalités : il peut suivre les démonstrations, participer à l’oral ou à l’écrit, participer aux travaux de groupes, recevoir un accompagnement de la part de l’enseignant en tête à tête, être évalué etc. Il ne peut par contre pas manipuler des objets ou suivre le groupe en activité à l’extérieur.
Le lien social entre les étudiants en présence et à distance est « maintenu » y compris lors des périodes intercours.
Le robot incarne l’étudiant sur place et facilite l’acceptation par l’enseignant.
L’utilisation du robot par un enseignant éloigné est aussi possible. Dans ce cas, le robot permet à l’enseignant de se déplacer dans la salle et d’aller interagir avec certains étudiants lors de travaux de groupes par exemple.
Cas d’utilisation du robot de téléprésence :
|
- Etudiant absent pour longue durée (accident, maladie, phobie scolaire…) - Etudiant étranger - Alternant loin de l’école - Etudiants qui travaillent |
- Enseignant absent - Intervenant à distance (autre site, autre école, autre pays) |
Contexte de l'expérimentation ou de l'utilisation
Une étudiante a été immobilisée pendant 4 semaines environ. Elle a utilisé le robot pour assister à tous les CM et TD ayant lieu dans la tour Demeter à cette période (amphis et salles). La taille des groupes variait de la promotion entière au groupe de TD.
Une autre étudiante était une accompagnatrice du robot : présente sur place, elle s’assurait du bon fonctionnement de la machine.
Les activités pédagogiques réalisées incluent des cours magistraux en amphi et des TD avec parfois des temps de travail de groupe. Le dispositif permet l’interaction directe et individuelle de l’enseignant et / ou des étudiants présents avec l’étudiante à distance.
Observations sur l’expérimentation ou l’utilisation du point de vue de l’enseignant
L’utilisation du robot ne modifie pas l’organisation du cours de l’enseignant. Il est facilement accepté dans le groupe classe et par l’enseignant. Le robot incarne la personne à distance, ainsi, contrairement à une visio, elle est au milieu des autres étudiants et n’est plus oubliée.
Il semble inciter à moins de passivité comparée à un enseignement en visio classique.
L’enseignant n’a plus à gérer la visio (partage de document, réglage de la caméra, du son, etc.).
Observations sur l’expérimentation ou l’utilisation du point de vue de l’étudiant
- Acceptabilité / Adhésion
L’étudiante empêchée se déclare prête à recommencer l’expérience, elle correspond à ce qu’elle s’était imaginé. Elle déclare que l’avantage par rapport à une visioconférence où l’écran du professeur est partagé, est qu'ici on voit l’enseignant montrer des choses, décrire avec les mains. Par contre, l’écran est moins bien visible.
D’après l’étudiante, les enseignants étaient amusés par la présence du robot et en demandaient des démonstrations. Ils étaient plus attentifs à elle qu’avec une visioconférence, du fait de la présence physique du robot qui l’incarne. Elle déclare que les autres étudiants étaient intrigués et amusés par le robot.
Il n’y a pas eu de perturbation du bon déroulé du cours due à la présence du robot.
- Utilité
L’outil a rempli son objectif : permettre à l’étudiante d’assister aux CM, TD et certains TP, de participer aux travaux de groupes et de garder contact avec les autres étudiants.
Les apprentissages ne semblent pas avoir été moins bons qu’en présentiel.
Adèle déclare que l’utilisation du robot simplifie le travail des enseignants, qui n’ont plus à gérer un outil de visioconférence ; par contre, c’est à l’étudiante elle-même et à l’étudiante accompagnateur qu’incombe cette charge : il faut aller chercher le robot, le faire monter dans les étages, assurer la liaison.
Une limite de l’outil citée est qu’il est limité à la tour Déméter, les cours ayant lieu ailleurs ne peuvent être suivis via cette solution.
-
Utilisabilité
Apprendre à manipuler le robot est facile. Il n’a fallu qu’une courte présentation, notamment pour le déplacement, la remise à la borne et la gestion du son. Il est conseillé d’utiliser un casque pour éviter l’écho.
L’outil permet de bien entendre tout ce qui se passe dans la salle, mais on voit mal ce qui est écrit au tableau ou projeté. Il n’y a pas eu de problème de fonctionnement important pendant cette utilisation, Mickaël Michaud, technicien informatique, est intervenu très rapidement une fois pour une connexion impossible due à un problème de serveur.
Lors d’enseignements pratiques, le robot permet à l’étudiant d’assister aux manipulations des autres et d’interagir avec eux mais pas de manipuler lui-même. Le robot ne peut pas être utilisé à l’extérieur du bâtiment.
Le robot pourrait se déplacer plus vite ou pouvoir être tiré plus facilement pour aller dans une autre salle ; la transmission de ce qui est écrit ou projeté au tableau pourrait être améliorée, par exemple en incluant un zoom.
Liens vers d’autres exemples d’utilisation
- Vidéo réalisée en 2018 - Alexandre FOURNIER : https://www.youtube.com/watch?v=n68qefkw900
- Vidéo réalisée par le PNR de l’UB : https://www.youtube.com/watch?v=x2H42Ov3dps
- Le modèle Beam Pro a un plus grand écran, meilleur son, zoom) : https://telepresence.awabot.com/wp-content/uploads/2021/07/Comparatif_Beam.pdf
- D’autres sociétés produisent des robots de téléprésence : Aratice propose le robot mobi-présence (https://www.aratice.fr/nl/aratice/f.p/Audiovisuel/f.p%20MOBI-PRESENCE.pdf)
- Une salle visio équipée d’écran tactile, de caméra, haut-parleur et micros permet de suivre le cours et y participer de façon plus satisfaisante qu’une visioconférence avec le matériel de l’enseignant car on voit toute la salle et le tableau correctement. Cependant la gestion de la visioconférence revient à l’enseignant, et l’étudiant ne peut pas participer à des travaux de groupes ou recevoir un accompagnement personnalisé.
Une clé 4G doit être prévue pour équiper l’étudiant à distance si besoin. Le robot doit aussi être équipé d’une clé 4G pour éviter les coupures de réseau Wifi.
Un espace de stockage fermé à clé est à prévoir avec prise électrique pour le robot (dimensions minimales : 1m2).
Un étudiant accompagnateur du robot est à identifier pour aller chercher le robot dans son local ; l’accompagner pour utiliser l’ascenseur ; vérifier le fonctionnement du robot sur place.
Un accompagnement à la prise en main est nécessaire notamment pour la remise à la borne et la gestion du son (voir lien tutoriel). Il est conseillé de faire un test de prise en main du robot avant l’utilisation en cours, et ceci même dans son petit espace de stockage.
Un système de gestion du parc de robot est à gérer par l’établissement. Chaque robot a un identifiant et mot de passe de connexion. C’est via ce système que l’utilisateur recevra un mail l’invitant à prendre en main un robot.
La DSI est impliquée pour gérer le parc de robot et les accès utilisateurs, ainsi que pour dépanner les usagers si besoin.
La DEVE doit être impliquée pour vérifier l’éligibilité de l’étudiant à l’usage du robot ; identifier un étudiant accompagnateur ; communiquer aux étudiants les informations (lien de téléchargement du logiciel, identifiants et mots de passe de connexion au robot) et le matériel (clé 4G, clé des locaux, casque) nécessaires à son utilisation ; informer les enseignants de la présence du robot dans leurs cours et les informer des consignes de bon utilisation (écrire gros au tableau, envoyer les support de cours en amont à l’étudiant empêché).


Signaler un problème ou un changement
Mise à jour : lise.corpart - 01/04/2025
VIRTUAL LAB V.3 | Copyright © 2025 HILL / HERCULE